 TRINAMIC代理商 步进电机驱动 驱动IC 深圳市智联微电子有限公司
可穿戴设备、微型光学模组、胰岛素泵、小型打印扫描机构——这些产品里几乎都有一台步进电机,负责某个机构的精确定位。驱动这台电机的方案,长期停留在“一颗驱动芯片 + 一颗MCU + 一堆外围”的老路子上。MCU要自己算加减速,板子上要放采样电阻,锂电池供电还得整天惦记待机电流。
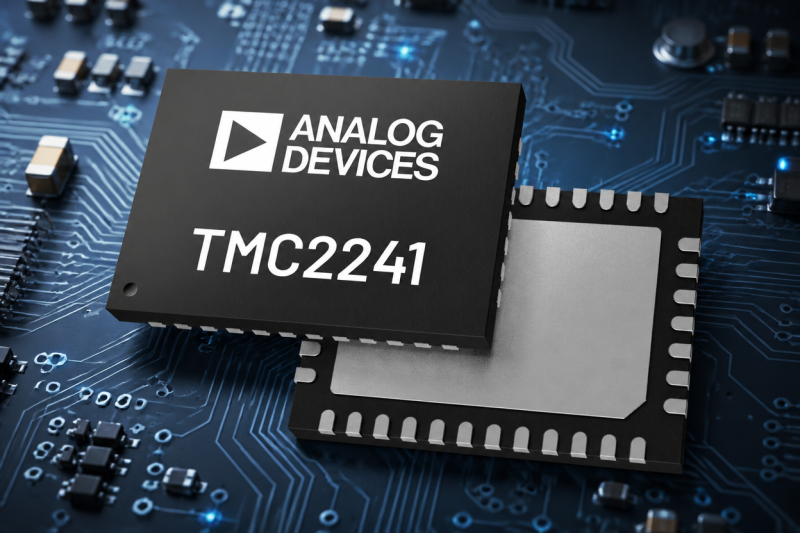
TMC5222把这套东西压进了一颗2.49×2.3mm的芯片里。
它同时做了两件事。一件是功率驱动,芯片内部集成了两组全桥功率级,两相绕组直接挂在输出上,不用外接驱动管和功放,上电、发个指令电机就能转,供电范围是2.1V到16V、连续电流1.4A RMS(正弦峰值2A),覆盖锂电池直驱到小型12V系统这一档的电机,同时内置无损电流检测(ICS),可省掉外部采样电阻;另一件是运动控制,轨迹生成不再依赖MCU,电机从A点移到B点需要什么样的速度曲线,芯片自己算,MCU只需要把目标位置发过去。
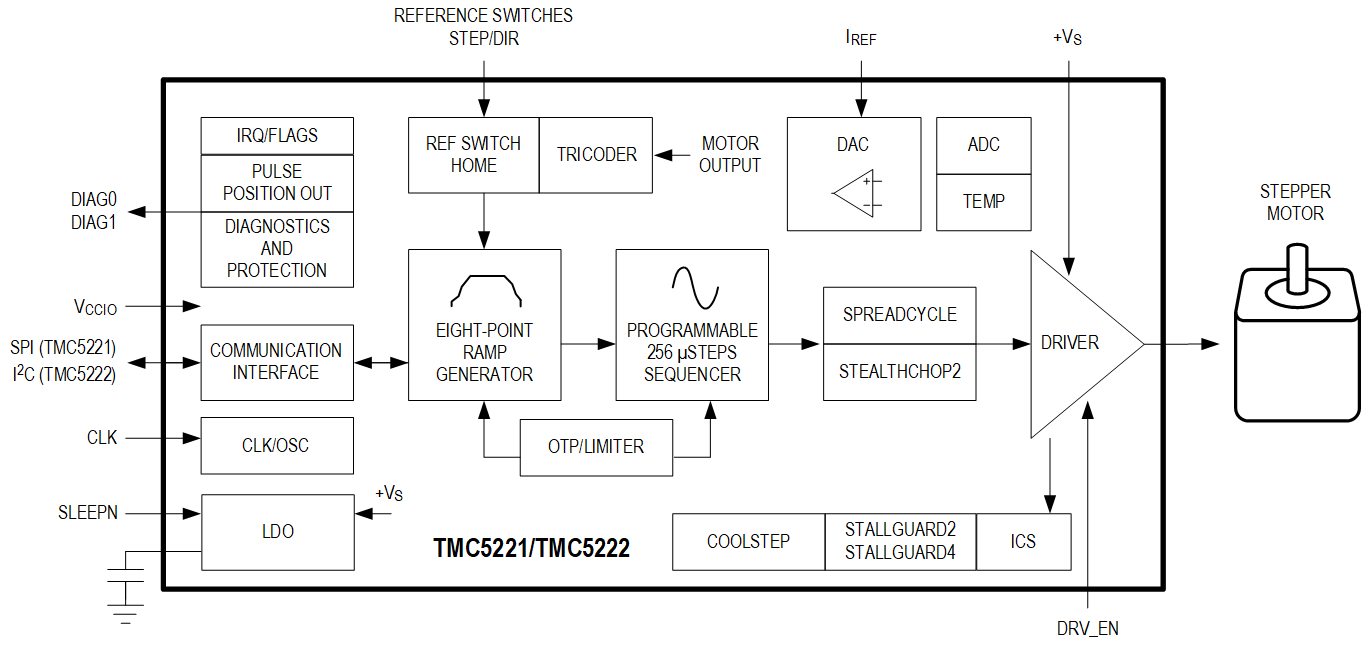
功能框图
负责“算”这条曲线的,是芯片内置的斜坡发生器。它的做法是把整段运动拆成三段加速、三段减速,两个速度阈值在低速段、中速段、高速段之间自动切换不同的加减速档位,凑成一个八点速度曲线。之所以分得这么细,是因为步进电机的牵出转矩随转速上升而下降:低速时转矩富余就狠加,高速时转矩不够就提前减。加减速贴着电机的转矩走,一路既不会超过它每个转速下能输出的转矩而丢步,又能把余量用足、跑得更快。万一负载突然变重、电机快跟不动了,芯片还有DcStep,会自动把速度降下来。
更实用的是它支持在运动过程中实时更新目标位置——MCU随时丢来一个新目标,芯片都从当前的速度和位置继续往下规划,不用中途停下来等指令。设备还在往远处走,你突然把目标改近,它会从当前速度直接减速,曲线接着往下重算;新目标要是近得一次减速够不着,它自己会过冲、再反向补一小段停稳。反过来,目标改远了,它会继续加速冲过去。这个特性让摇杆式的连续控制变得非常干净——监控云台、光学镜组这类设备,操作者在持续动,目标位置一直在变,斜坡发生器自己处理每一次过渡,MCU全程不用干预加减速。
电机停下来之后,功耗和位置可靠性是最要紧的两件事。
传统方案到这里无非两条路:一是一直通电保持力矩,扭矩有了但电池扛不住;二是断电省电,但外力碰一下转子就丢步,下次开机得重新回零。TMC5222的TriCoder走了第三条路——绕组不通电,靠反电动势去“看”转子有没有被外力转动。
停下后的状态有两种可选。自由滑行模式下绕组开路,驱动级基本不耗功率,反电动势直接出现在线圈两端,TriCoder的检测灵敏度最高;被动制动模式下低侧功率管导通、把绕组短路,转子被涡流阻尼、转起来更“沉”,代价是反电动势要先转成线圈电流、再经低侧MOS的RDS(on)变成电压,灵敏度会下降。要最省电、检测最灵敏就选自由滑行;需要额外的机械阻尼(比如静止抗振)再上被动制动。
一旦有外力转动转子,绕组里的反电动势被芯片捕捉到,就知道转子动了,还能按整步算出转了多少步。这个位置信息会累加到BEMF计数器里,和斜坡发生器内部的位置计数做差值补偿。结果就是:设备在包里被晃了一路,重新开机后,芯片知道断电期间被外力挪了多少,不需要每次都强制回零。它甚至可以把电机反过来当输入设备用——手动掰动机构,芯片识别动作,用于教导入位或者用户交互。
对电池供电的设备来说,功耗是一层层抠出来的。芯片可根据StallGuard2/4实时测出的电机实际负载,用CoolStep动态调整电流——轻载时把电流降下来,最多能省下约75%的功耗。停在原地的待机也有区分:深度睡眠模式把所有内部电源关掉,电流降到最低,代价是唤醒后寄存器全部复位、要重新配置;低功耗静默模式把芯片功耗压到23µA(TriCoder保持开启时50µA),寄存器内容保留,通信接口保持活跃,TriCoder还盯着位置,收到命令就能响应。
精度和安静度,芯片用256细分微步配合StealthChop2斩波算法来保证。256细分是把每个整步切到256级,而且即便MCU只给低分辨率的步进信号,芯片也能靠MicroPlyer插值补到全256微步的平滑度,主控这边的脉冲负担因此轻了不少。配合静音斩波,电机在低速和静止时几乎没有可闻噪音,这在光学、医疗设备里基本是硬指标。需要更高动态响应时,还有SpreadCycle斩波模式可以切换。负载检测这边,StallGuard2和StallGuard4提供无传感器方案:既能做堵转保护,也能省掉限位开关做无传感器归位。两套检测分属不同斩波模式:StallGuard4配StealthChop2,StallGuard2配SpreadCycle。
开发和生产环节,TMC5222也把不少事揽到了自己身上。运动参数和电流配置可以通过芯片上的一次性可编程存储器(OTP)固化,上电自动加载,多轴系统的MCU不用每次开机重新下发配置。这些参数还能按位锁定,防止运行中被误改。量产前可以先做OTP原型验证——把配置序列在芯片里模拟跑一遍,确认行为无误,再正式烧录。芯片自身的安全保护也齐全:过流、过温、欠压、短路都有对应响应,还留了一条硬件急停通道——DRV_EN引脚直接关断输出级,绕过所有数字逻辑,不经过软件,给关键设备的机械安全兜底。
同系列还有引脚完全兼容的器件TMC5221,二者内部硬件模块、算法能力完全一致,仅通信接口存在区别:
- TMC5222采用I²C接口,更适合多节点部署,单条总线可挂载多路点位机构,契合便携、可穿戴类设备的开发需求;
- TMC5221搭载SPI接口,支持40位数据报和菊花链连接,通信吞吐更高,更适合需要高频读取负载、堵转实时状态的仪器类设备。
两颗芯片的接口电平都压到了1.1V到2V,能直接对接移动平台的低电压GPIO,不用再加电平转换。
得益于引脚兼容性,PCB设计定稿之后,仅通过更换BOM器件就可以完成两种总线方案的切换。两颗芯片同时支持两种工作模式:既可以启用片上硬件运动引擎,MCU下发目标位置,由芯片自主完成加减速点位运动;也可以关闭内部运动控制器,接收外部STEP/DIR脉冲,由MCU全权负责轨迹规划,芯片仅作为纯驱动器件运行。
这套特性给样机验证与产品多版本派生带来了更高的弹性。项目前期可以使用驱控一体模式快速完成样机验证;后续总线接口对不上需要换料,把TMC5222换成TMC5221(或反向)即可,PCB不用重新设计,大幅压缩硬件改动的时间成本。至于驱控一体和纯驱动两种模式,同一颗芯片改配置就能来回切换。
针对电池供电、PCB空间受限,希望精简BOM、降低主控运动算法负担的微型点位设备,TMC5222是一套成熟的一体化方案。引脚兼容的同系列TMC5221,也为产品在I²C与SPI之间的取舍留出了充分空间。
如需了解更多有关TMC5222的信息或申请样品,可联系:sales@chiplinkstech.com;陈工,13924675549。
附参数表:
| 参数/功能 | 规格 |
| 供电电压 | 2.1V~16V |
| 连续线圈电流 | 1.4A RMS(正弦峰值2A) |
| 输出级导通电阻 RDS(ON) | 0.17Ω(高侧+低侧,典型) |
| 微步分辨率 | 最高256微步/整步(MicroPlyer插值) |
| 封装尺寸 | 30脚WLCSP,2.3mm×2.49mm |
| 工作温度 | -40℃~125℃ |
| 待机功耗 | 低功耗静默模式23µA |
| 电流检测 | 无损电流检测(ICS) |
| 运动控制 | 32位运动控制器+八点斜坡发生器 |
| 斩波模式 | StealthChop2(静音)/ SpreadCycle(高动态) |
| 负载检测 | StallGuard2 + StallGuard4 |
| 自适应节能 | CoolStep,最高省约75% |
| 失速防丢步 | DcStep(过载自动降速) |
| 静止位置检测 | TriCoder(反电动势无传感器停车丢步检测) |
| 通信接口 | TMC5222:I²C;TMC5221:SPI |
| 安全保护 | 过流/过温/欠压,自适应短路保护,DRV_EN硬件急停 |
附样品申请:
微信公众号